Введение: бум промышленной роботизации и логистические вызовы машиностроения России
Российский производственный сектор переживает масштабную технологическую трансформацию. В условиях дефицита квалифицированных кадров и курса на роботизацию машиностроительные, приборостроительные, металлообрабатывающие и пищевые предприятия активно внедряют автоматизированные технологические комплексы. Шестиосевые промышленные роботы-манипуляторы (KUKA, Fanuc, ABB, Yaskawa, CRP, Estun), портальные фрезерные станки с числовым программным управлением (ЧПУ), электроэрозионные комплексы и высокоточные токарные обрабатывающие центры становятся стандартом на заводах Москвы, Санкт-Петербурга, Челябинска, Набережных Челнов, Перми, Нижнего Новгорода, Тольятти, Новосибирска и Калуги.
Однако внедрение и обслуживание парка ЧПУ и робототехники неразрывно связано с регулярной межрегиональной логистикой. Доставка новых манипуляторов со складов интеграторов, отправка прецизионных шпинделей на динамическую балансировку и замену керамических подшипников в сервисные центры, переброска сервоприводов и шкафов ЧПУ (NCU/PLC) между производственными площадками холдингов требуют исключительной аккуратности. Стоимость компактного промышленного робота стартует от 3–5 миллионов рублей, а высокоскоростной пятиосевой шпиндель (HSD, IBAG, Hiteco) стоит от 800 000 до 2.5 миллионов рублей. Малейшая несоосность подшипниковых узлов, микродеформация волнового редуктора от удара при транспортировке или скол оптического энкодера приводят к браку прецизионной металлообработки с допусками в тысячные доли миллиметра (микроны) и многонедельному простою технологических линий. Платформа адресной попутной доставки «Везут тебе» позволяет промышленным предприятиям перемещать критически важное оборудование без перевалок на сортировочных хабах ТК, с прямой доставкой от двери цеха до монтажной площадки.
Анатомия уязвимости: почему роботизированные узлы и станки ЧПУ гибнут в сборных грузах ТК
Промышленное оборудование кажется массивным и сверхпрочным, однако внутри него сосредоточены узлы предельной геометрической и оптической точности:
- Волновые и циклоидальные редукторы манипулятора: В шарнирах осей роботов-манипуляторов используются прецизионные безлюфтовые волновые редукторы (Harmonic Drive) и циклоидальные передачи (Nabtesco). Зубья гибкого венца имеют толщину в доли миллиметра. При резком динамическом ударе (падение поддона с вил погрузчика или наезд грузовика на выбоину на скорости) инерция плеча робота создает колоссальный крутящий момент, вызывающий микросмятие зубьев, появление мертвого хода (люфта) и потерю повторяемости позиционирования (Repeatability).
- Оптические и магнитные абсолютные энкодеры серводвигателей: На валу каждого серводвигателя (Yaskawa Sigma, Fanuc, Siemens Sinamics) установлен стеклянный диск энкодера с микронной фотолитографической сеткой. Ударная вибрация металлического кузова грузовика при перевозке на жесткой рессорной подвеске приводит к растрескиванию стеклянного диска или смещению считывающей оптической головки.
- Прецизионные шарико-винтовые передачи (ШВП) и линейные направляющие: Шлифованные винты ШВП (класса C3–C1) и рельсовые направляющие Hiwin, THK, Bosch Rexroth имеют закаленные дорожки качения шариков. При неправильной фиксации станка подвижный суппорт вибрирует на месте, вызывая явление «ложного бринеллирования» (False Brinelling) — точечные вмятины на дорожках качения, приводящие к клину суппорта при работе станка.
- Керамические гибридные подшипники электрошпинделей: Шпиндели для высокоскоростной фрезеровки с частотой вращения 24 000 – 60 000 об/мин оснащаются прецизионными дуплексными парами керамических подшипников (Si3N4). Статическая ударная нагрузка во время транспортировки без демпфирования вызывает микросколы керамических шариков, что приводит к разрушению шпинделя при первом же тестовом запуске.
Инженерный регламент блокировки и консервации манипуляторов перед отправкой
Перед тем как передать робот-манипулятор или сервоузел в рейс, техническая служба завода должна выполнить обязательный комплекс защитных процедур:
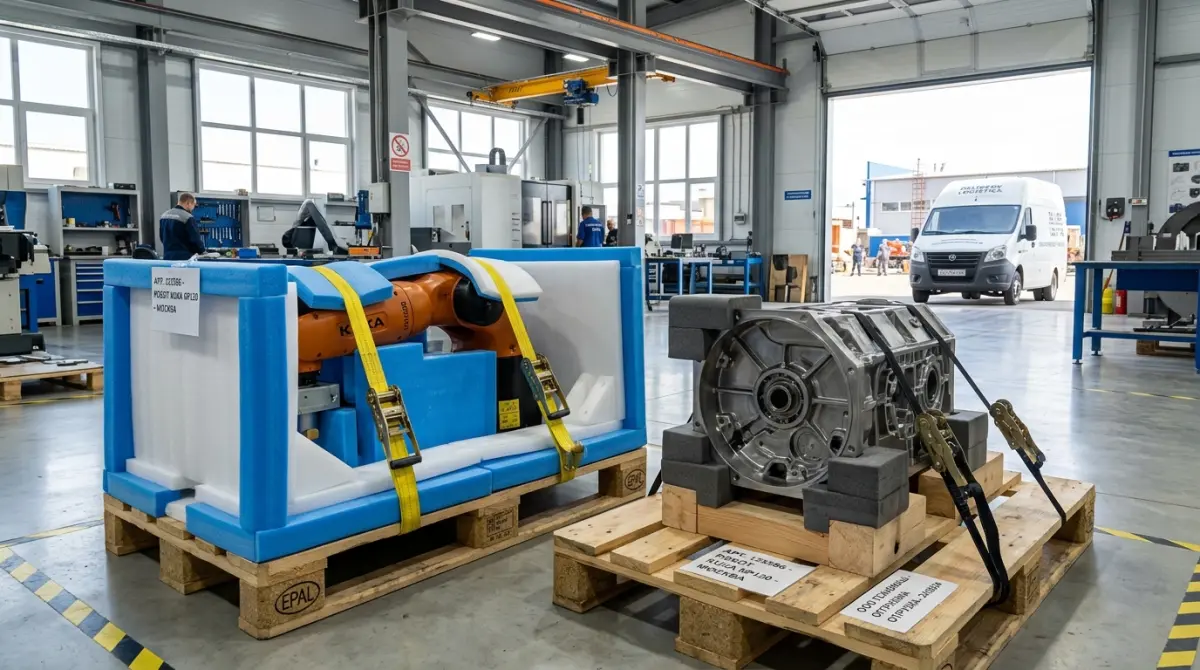
- Перевод в транспортную позу (Transport/Packaging Pose): Манипулятор программно с пульта обучения (Teach Pendant) складывается в минимально габаритное положение с минимальным плечом рычага. Все оси прижимаются к основанию для снижения крутящего момента на редукторы.
- Установка транспортировочных замков и упоров (Shipping Brackets): Между поворотными звеньями устанавливаются штатные стальные транспортировочные кронштейны, жестко блокирующие свободное вращение осей даже при обесточенных электромагнитных тормозах.
- Защита инструментального фланца и кабельного жгута (Dress Pack): Кабельные трассы для подвода питания, пневматики и шины передачи данных (EtherCAT, Profinet) аккуратно отстегиваются от шарниров, сворачиваются кольцами с радиусом изгиба не менее 150 мм и фиксируются мягкими текстильными стяжками.
- Консервация полированных поверхностей: Неокрашенные металлические фланцы, конусы шпинделей (HSK-63, BT40) и дорожки направляющих обрабатываются влаговытесняющей ингибиторной консервационной смазкой (типа Rust-Ban или Мовиль) и оборачиваются промасленной парафинированной бумагой.
Инженерные стандарты упаковки прецизионных компонентов ЧПУ
| Узел автоматизации | Штатная упаковка | Необходимая защита при транспортировке | Риск при пренебрежении правилами |
|---|---|---|---|
| Робот-манипулятор (40–250 кг) | Европаллета EPAL усиленная (1200x800 мм) | Болтовое крепление основания к паллете (болты М16/М20), фанерный кофр с демпферным ППЭ 50 мм | Опрокидывание, разрушение редуктора J2/J3 от динамического удара |
| Электрошпиндель ЧПУ (10–60 кг) | Деревянный ящик с поролоновым ложементом | Вертикальная или горизонтальная фиксация в профильном вспененном полиэтилене, заглушка конуса с силикагелем | Скол керамических шариков подшипников, радиальное биение вала |
| Серводвигатель с тормозом и энкодером | Индивидуальная картонная коробка | Фиксация вала защитной втулкой, обертывание антистатической пузырчатой пленкой (ESD) в 4 слоя | Раскол стеклянного диска энкодера, изгиб шпоночного паза вала |
| Шкаф управления ЧПУ (NCU / PLC / Драйверы) | Металлический напольный шкаф IP54 | Блокировка тяжелых трансформаторов и дросселей, фиксация плат в разъемах, обмотка стрейч-пленкой с термоусадкой | Вырывание тяжелых компонентов с DIN-реек, трещины текстолита плат |
Сравнительный анализ: Сборные линии ТК против адресной доставки «Везут тебе»
В таблице приведен детальный анализ рисков и экономических параметров доставки промышленной автоматики:
| Параметр логистики | Сборные грузоперевозки стандартных ТК | Попутная прямая доставка «Везут тебе» |
|---|---|---|
| Количество перевалок и погрузчиков | 3–6 перегрузок вилочными карами на сортировочных хабах | 0 перевалок (от цеха-отправителя до цеха-получателя) |
| Вибрационные перегрузки | Высокие (кузова без пневмоподвески, тряска на гравии) | Минимальные (пневмоподвеска LCV/грузовика, бережное крепление) |
| Сроки на плече Москва — Челябинск / Екатеринбург | 4–6 дней (плюс время на забор и сортировку) | 24–36 часов (экспресс прямой рейс) |
| Заезд на закрытые территории заводов | ТК отказываются оформлять спецпропуска на режимные объекты | Водитель согласует пропуск по паспорту и заезжает под кран-балку |
| Финансовая ответственность и прозрачность | Сложный претензионный регламент до 60 рабочих дней | Безопасная сделка с холдированием и актом входного контроля |
Такелаж и крепление станков и роботов в грузовом кузове
Транспортировка тяжелых и высокоточных промышленных модулей подчиняется строгим законам физики и такелажа:
- Болтовое крепление к поддону: Манипулятор или станина станка должны быть жестко прикручены к деревянному или стальному основанию штатными болтами через крепежные отверстия. Опирание на временные деревянные подпорки без метизов запрещено.
- Использование сертифицированных стяжных ремней (Рэтчетов): Для фиксации кофров и паллет применяются текстильные стяжные ремни с разрывной нагрузкой не менее 2.5–5.0 тонн. Натяжение ремней производится через мягкие полимерные уголки, чтобы лента не деформировала ребра ящика или корпус прибора.
- Противоскользящие маты и упорные бруски: Под паллеты обязательно укладываются резиновые противоскользящие коврики с коэффициентом трения не менее 0.6. Основание паллеты расклинивается деревянными упорными брусьями толщиной 50х100 мм, прибитыми к полу кузова (если позволяет конструкция фургона).
- Размещение по осям автомобиля: Самые тяжелые моноблоки (трансформаторные подстанции шкафов, чугунные литые основания) размещаются ближе к передней стенке кузова непосредственно над ведущими осями для стабильной развесовки и плавности хода автомобиля.
Пошаговый регламент отправки робототехники через сервис «Везут тебе»
- Создание заявки в приложении «Везут тебе»: Укажите точные габариты упакованного места, вес (например: «Ящик с роботом Fanuc M-20iD/25 на поддоне 1200х1000х1300 мм, масса 280 кг, ящик со шкафом R-30iB Plus 140 кг»). Отметьте тег «Промышленное высокоточное оборудование / ЧПУ».
- Подбор подходящего транспортного средства: Выбирайте водителей с цельнометаллическими или шторными LCV-фургонами (Газель Next, Iveco Daily, Mercedes Sprinter, MAN TGL) с чистым кузовом, крепежными петлями и пневматической подвеской. При необходимости согласуйте наличие гидроборта (гидролифта) для удобной погрузки рохлей без привлечения крана.
- Оформление транспортных пропусков: Заранее передайте водителю данные для оформления электронного пропуска на заводскую территорию (номер авто, паспортные данные водителя).
- Погрузка и фотофиксация: Сфотографируйте состояние пломб на ящиках, показания датчиков удара (ShockWatch, Tip-N-Tell при их наличии), а также процесс надежной строповки груза внутри фургона.
- Прямая транспортировка и мониторинг: Отслеживайте перемещение транспорта с оборудованием в режиме реального времени по GPS-трекеру приложения «Везут тебе».
- Входной контроль и закрытие сделки: При разгрузке на заводе-получателе инженер КИПиА производит распаковку, проверку сопротивления изоляции мегомметром, осмотр разъемов и подтверждает успешное получение кодом безопасной сделки.
Чек-лист главного механика и инженера КИПиА перед отправкой оборудования
- [ ] Сложить робот-манипулятор в транспортировочную конфигурацию и закрутить болты стальных транспортных скоб (Shipping Brackets).
- [ ] Проверить надежность болтового соединения опоры робота с транспортировочной паллетой.
- [ ] Демонтировать и отдельно упаковать подвесной пульт оператора (Teach Pendant), защитив сенсорный экран демпферной накладкой.
- [ ] Слить смазочно-охлаждающую жидкость (СОЖ) и масло из полостей станка или шпинделя, продуть каналы сжатым сухим воздухом.
- [ ] Установить защитные транспортировочные заглушки в конус шпинделя и разъемы сервомоторов.
- [ ] Вложить в упаковочные кофры влагопоглощающий силикагель (не менее 500 г на 1 куб. м объема) и герметично запаять полиэтиленовый чехол.
- [ ] Закрепить на внешней стенке ящика пломбы и датчики опрокидывания/удара (TiltWatch, ShockWatch).
- [ ] Наклеить четкую маркировку с манипуляционными знаками: «Хрупкое. Осторожно», «Верх», «Беречь от влаги», «Места строповки».
Резюме
Высокотехнологичная промышленная автоматизация требует безупречной культуры логистики. Использование платформы «Везут тебе» для междугородней транспортировки роботов-манипуляторов, сервоприводов и узлов ЧПУ исключает риски терминальных повреждений, экономит до 40% бюджета по сравнению с выделенными фурами и гарантирует запуск вашего производства точно в намеченный технологический срок!